I progressi della Cina in ambito robotico sono impressionanti ma spesso vengono “montati” ad arte sui social. Vediamo di distinguere fantasia e realtà
Cosa conta di più? Un dato di fatto o un reel di Instagram? Nel mondo contemporaneo sembrerebbe la seconda, eppure è la prima la cosa importante. E oggi vogliamo andare a vedere quali sono i fatti dietro alle immagini che circolano in rete.
Inizia tutto il 22 agosto 2026, giorno d’apertura dei World Humanoid Robot Games di Pechino, il robot umanoide Tiangong Ultra, sviluppato dal Beijing Humanoid Robot Innovation Center, ha corso i cento metri in 9,39 secondi, migliorando il record mondiale umano di Usain Bolt, fermo a 9,58 secondi dal 2009. Non è finita: meno di due mesi dopo, nella stessa città, un’altra gara ha tolto il rettilineo e messo al suo posto un cumulo di macerie, con una misura diversa da leggere sul tabellone: quanto regge in piedi un robot quando il terreno cede.
Si chiama Robot Warrior Challenge 2026 e la sessione autunnale si è svolta il 18 ottobre al Nanhaizi Park, nella zona di sviluppo economico e tecnologico di Pechino nota come E-Town, la stessa dove nell’aprile 2025 venne corsa la prima mezza maratona tra umanoidi e atleti in carne e ossa.
Dei ventuno robot al via quel giorno, solo quattro arrivarono al traguardo nei tempi previsti. La competizione di ottobre è un’iniziativa indipendente di E-Town, pensata per spostare le macchine dal terreno delle esibizioni a quello delle operazioni vere. La prima sessione si era tenuta in primavera.
Quattordici scenari
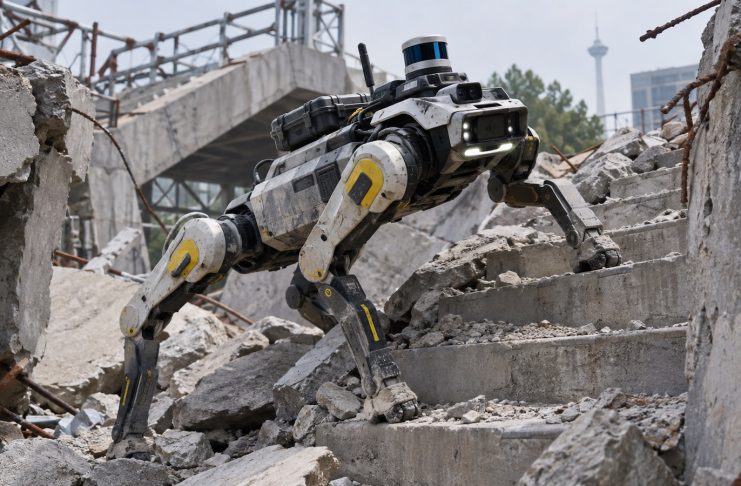
Ventinove squadre da tutta la Cina, tra aziende, università e scuole secondarie, hanno affrontato quattordici prove divise in tre ambiti: soccorso in emergenza, ispezione di impianti a rischio, manutenzione urbana. Il percorso ricostruiva un ambiente colpito da terremoto o da un grave incidente industriale, con detriti instabili, rampe scivolose, scale ripide e passaggi stretti ostruiti da blocchi di cemento.
Più insidiosi i pendoli pesanti da schivare con precisione millimetrica, le porte blindate da forzare e le perdite chimiche da neutralizzare. Tra le novità di questa edizione figurano compiti di emergenza molto realistici, come lo smaltimento di materiali pericolosi ed esplosivi e la navigazione tra macerie complesse.
I robot erano raggruppati per modalità di controllo e per forma: percorsi generici, prove riservate agli umanoidi, prove per quadrupedi e per quadrupedi con ruote sulle zampe. I titoli di categoria sono andati a MirrorMe Technology, alla squadra B Milk Long di Genisom, alla squadra A di Xydl e alla squadra B di AK Brothers.
Il pilota e la macchina
È necessaria una osservazione preliminare, che funzioni come riferimento. La separazione tra robot guidati a distanza e robot autonomi è il dato che dà senso a tutto il resto. Una macchina telecomandata è in realtà legata alla bravura di chi tiene il joystick in mano e la solidità del telaio pilotato a distanza. Invece, una macchina autonoma misura più di tutto il software che porta a bordo.
Tra gli esempi di navigazione autonoma c’è il quadrupede Gangbeng L2 di GENISOM AI, che durante la competizione ha dimostrato di saper affrontare una scala industriale senza guida remota. Il risultato mostra i progressi della navigazione autonoma, ma non basta da solo a dimostrare l’affidabilità in un vero scenario di soccorso.
A bordo lavorano lidar a stato solido, telecamere stereoscopiche e sensori inerziali che ricostruiscono la mappa dello spazio in tempo reale, mentre modelli addestrati con apprendimento per rinforzo calcolano dove posare ogni piede o ogni zampa.
La distinzione ha conseguenze anche lontano da E-Town. Alcune dimostrazioni pubbliche del passato del robot Optimus si sono rivelate guidate a distanza da operatori in carne e ossa, e questo pesa sulla promessa fatta da Elon Musk a Davos il 22 gennaio, quando ha indicato la fine del 2027 come data per le prime vendite al pubblico.
Quando il pavimento cede
Per addestrare un robot a un crollo improvviso servono immagini in prima persona, dal punto di vista del corpo che perde l’appoggio, mentre quasi tutto il video disponibile nel mondo è girato in terza persona.
La risposta dell’industria passa dalla simulazione: Nvidia ha presentato al Computex Cosmos 3, modello che genera video sintetici fisicamente accurati per l’addestramento, e dai world model ci si aspetta il collaudo di scenari rari o pericolosi senza esporre persone e macchine. I limiti restano chiari: Genie 3 di Google DeepMind non simula la fisica con precisione perfetta e l’interazione continua regge solo per pochi minuti. Questo vuol dire, in altre parole, che dopo poco la simulazione diventa terribilmente irrealistica e il robot si addestra sui dati sbagliati.
Sul fronte dell’hardware, a Pechino i telai e i sistemi di controllo meccatronico sono stati valutati sulla capacità di assorbire gli urti e di mantenere l’equilibrio senza mandare la macchina in blocco.
Il lavoro che c’è già
Dove un mestiere esiste già, è l’ispezione industriale. Spot di Boston Dynamics, con diverse migliaia di unità al lavoro, ha ricevuto ad aprile il modello Gemini Robotics-ER 1.6 di Google DeepMind e ora legge manometri, individua fuoriuscite di liquidi e detriti pericolosi. Gli analisti ritengono che capacità come quelle della lettura degli strumenti permetteranno al robot di vedere, capire e reagire alle sfide del mondo reale in modo completamente autonomo. Resta da scoprire però quanto di questo regga quando sono in un edificio crollato.
Batterie e muscoli
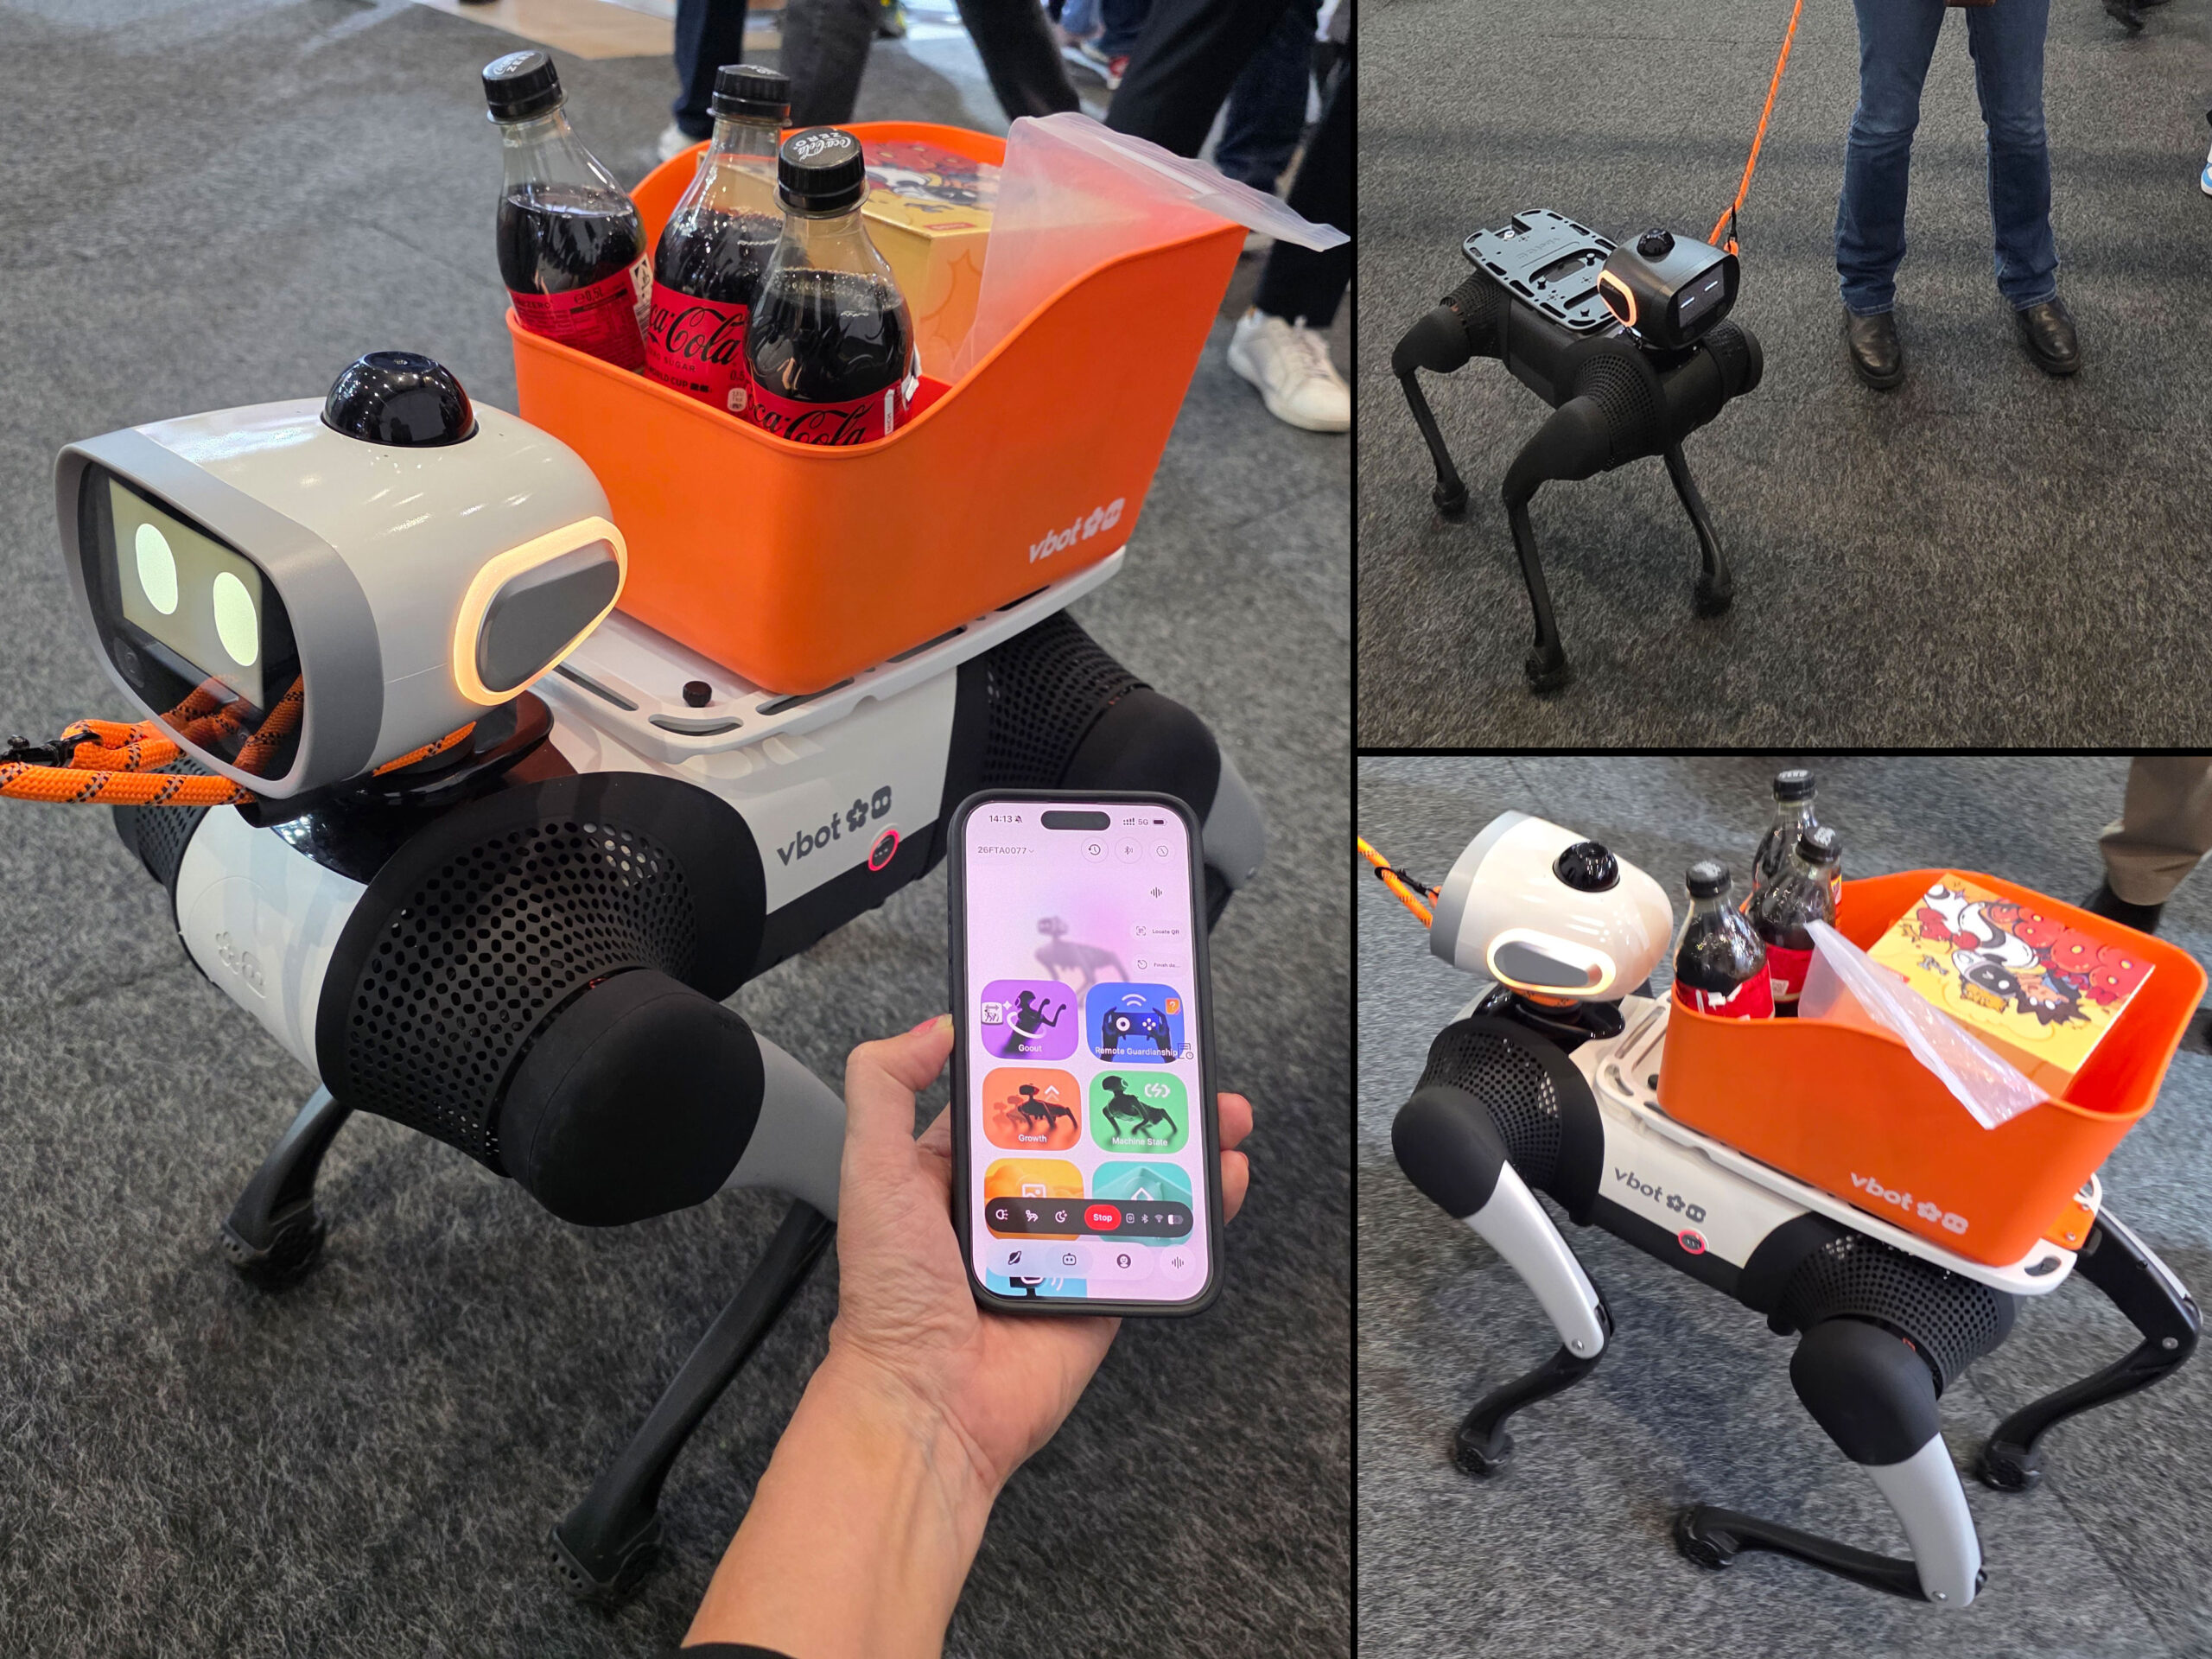
L’autonomia è il vincolo più prosaico, e un ordine di grandezza lo offre il mercato dei quadrupedi commerciali. Il SuperDog di Vbot, in preordine in Europa da 2988 euro, monta una batteria da 594 wattora che garantisce tra le tre e le cinque ore, fino a sei sulla variante con ruote sulle zampe. Il dato vale come riferimento per un quadrupede di taglia media, non come specifica di un robot da soccorso, ma dice quanto sia corto il tempo di lavoro continuo sul campo.
Il secondo limite è nei muscoli. Gli attuatori elettromeccanici che muovono le articolazioni si surriscaldano in fretta sotto carichi elevati, e un percorso di rampe, scale e macerie impone proprio quel tipo di sforzo. La praticità è davvero limitata, almeno con le tecnologie attuali. E questo tipo di osservazione serve anche a spiegare quanto siano preziosi questi tipi di test.
Mani che sentono
Poi c’è la manipolazione. Afferrare oggetti sconosciuti in mezzo ai detriti richiede sensori tattili più precisi e più evoluti di quelli oggi disponibili: la vista da sola non dice se un frammento è fragile o scivoloso. Figure ha mostrato con Helix 02 un umanoide dotato di sensori tattili e di telecamere nel palmo, una soluzione che va nella stessa direzione.
Tuttavia, siamo ancora lontani dalla possibilità di avere dei veri robot umanoidi o di altra forma (quadrupedi) capaci di effettuare missioni di salvataggio in totale autonomia.